現場の条件から考える
対象物、照明、設置位置、作業の流れを確認。実際に取得できる情報と、改善したい業務から検証範囲を決めます。
05 / PHYSICAL AI
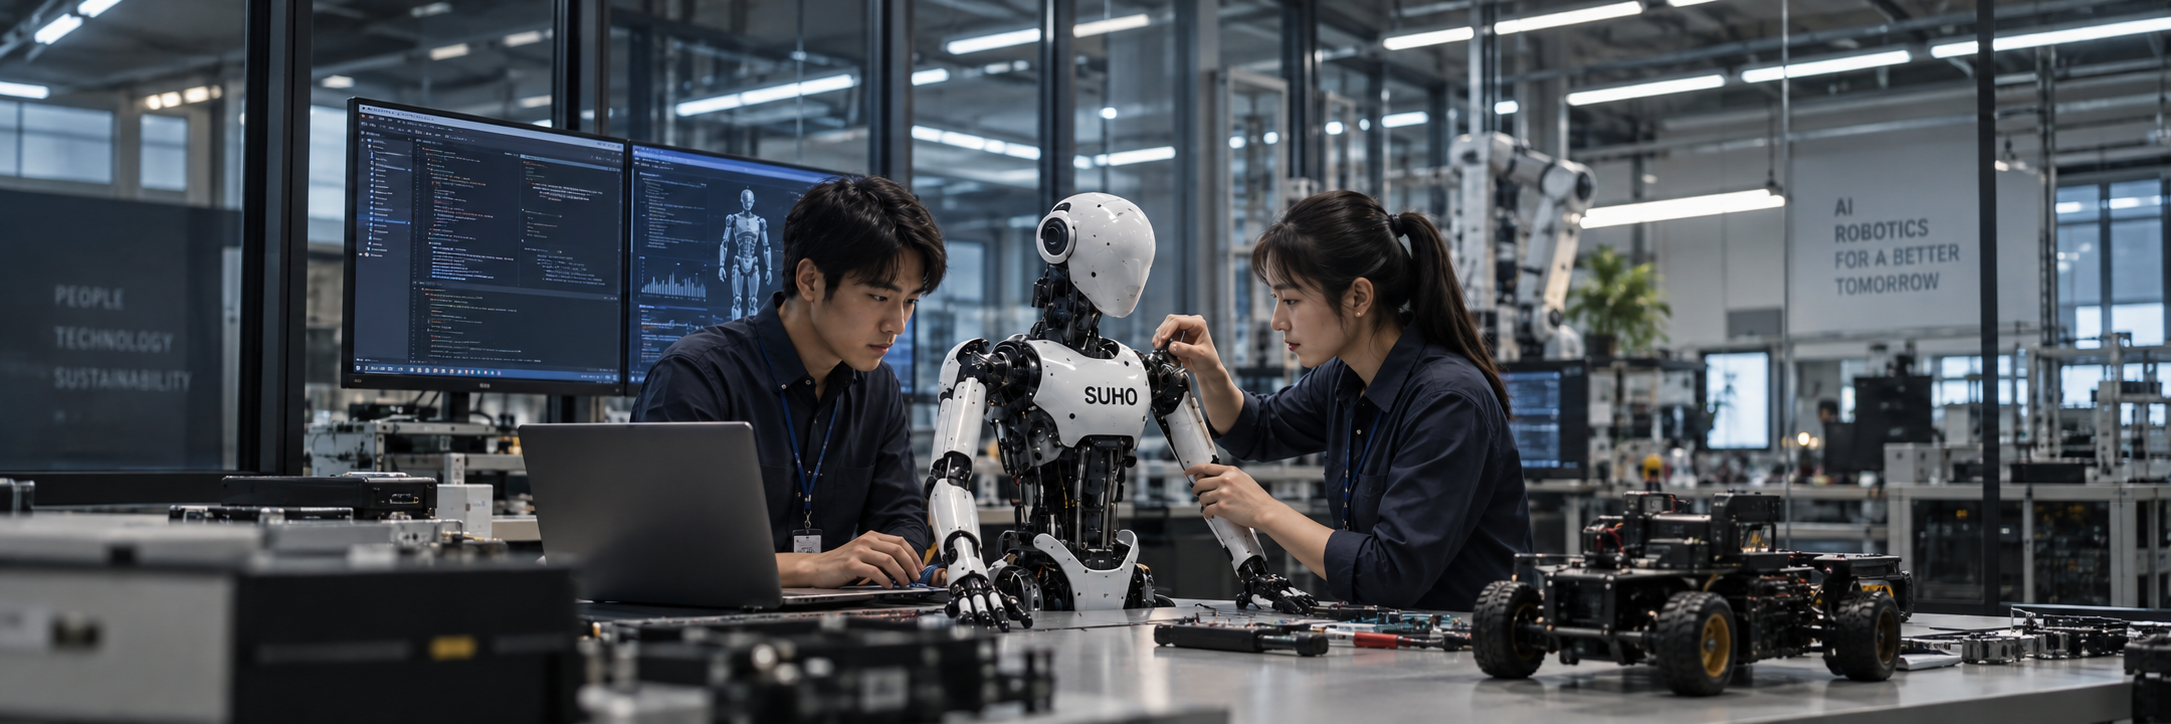
AIを、現場につなぐ。
見る、気づく、次の行動へ。
カメラとセンサーの情報を活かし、
現場に合うAIの使い方を検証します。
FROM PERCEPTION TO ACTION
映像や設備の状態を捉え、状況を整理し、
担当者や業務システムへつなぎます。
対象物、照明、設置位置、作業の流れを確認。実際に取得できる情報と、改善したい業務から検証範囲を決めます。
現場の端末で処理するエッジ構成と、社内サーバー・クラウドの利用を比較。応答時間、回線、データの扱いに合わせて構成を検討します。
まずは記録・可視化や通知から。設備への指示を伴う場合は、設備担当者・メーカーと責任範囲、実行条件、停止手順を確認します。
THREE CONNECTIONS TO THE FIELD
対象を絞り、実データで確かめる。
確認できた範囲から次の工程へ進めます。
以下は活用・検証フローの参考例です。実際の現場データの取得や設備の操作は行いません。
部品の外観、対象物の有無、作業エリアの状況などを画像から確認する仕組みを検討。判断しづらい場面は人が確認できる流れにします。
温度、振動、電流、稼働ログなど、取得可能な情報を整理。通常と異なる傾向を担当者が確認し、点検や調査につなげる構成を検討します。
対象物の位置や種類を捉え、搬送・仕分け・ピッキングなどへの活用を検討。シミュレーションや限定環境での実証から、設備側との接続条件を確認します。
ROBOT LEARNING IN SIMULATION
オープンソースの小型二足歩行ロボットのモデルを用い、シミュレーションで歩行の強化学習を検証しています。
4,096の仮想環境で、1つの歩行方策を並列学習しました。
今回の歩行学習は目標50,000回を完了しました。最終モデルと映像・データを2026.10.06時点に更新しました。

DESIGNED AROUND YOUR SITE
カメラ・センサーの設置条件、対象エリア、取得形式を整理。既存機器を利用できるかも確認します。
エッジ端末、社内サーバー、クラウドを比較。回線や処理量、更新方法を含めて構成します。
通知・記録・業務システムへの連携から検討。設備への指示は読み取りと分けて扱います。
環境や対象物の変化を記録。評価データ、確認担当者、モデルの更新・切り戻し手順を整えます。
本サービスで検討するAIの認識・判断支援は、非常停止や安全制御を置き換えるものではありません。設備の安全要件と実機への適用可否は、設備担当者・メーカーと個別に確認します。
START SMALL, VERIFY IN THE FIELD
課題、作業、設備、制約を確認し、対象範囲と評価基準を決めます。
実データで通常・例外の両方を確認し、人による確認負担も評価します。
既存の運用と並行して結果を比較。異常時の連絡・停止・復旧手順を確認します。
担当者、記録、更新手順を整備。適用範囲を広げる際は条件を再評価します。
QUESTIONS & ANSWERS
映像・信号の取得方法、画質、設置場所、ネットワーク、利用条件を確認して判断します。利用できる機器と、追加や調整が必要な範囲を整理します。
エッジ端末や社内サーバーで処理する構成を含めて検討します。推論だけでなく、保存、ログ、保守、モデル更新に伴う外部通信も確認して構成を判断します。
はい。既存モデルで検証できる範囲と、追加の収集・ラベル付けが必要な範囲を確認します。珍しい事象や環境変化を含めて、評価に必要なデータを整理します。
いいえ。認識結果の記録や担当者への通知だけでも検討できます。設備への指示は別の検証段階とし、機器側の仕様、実行条件、設備担当者の承認を確認してから進めます。
見逃し・誤検知、確認作業の時間、不要な通知、運用負担などを対象業務に合わせて決めます。同じ条件で導入前後を比較し、改善の有無と残る課題を確認します。
LET'S START WITH YOUR SITE
改善したい作業と、今ある設備をお聞かせください。
小さく試せる範囲と、必要な準備からご案内します。